


La flexió sobre un fre de premsa modernitzat
Si haguessis entrat al departament de frens de premsa d’un fabricant fa vint anys, veuríeu una imatge molt diferent. Si una màquina produïa diversos treballs nous i de baixa quantitat durant un canvi, passava la major part del temps configurat i relativament poc temps doblava les peces bones.
Les configuracions de la màquina també tenien un aspecte diferent també fa 20 anys. La flexió de l'escenari, amb diversos jocs de punxons i matrius disposats per tal que un operador pogués (idealment) completar una part complexa en una configuració, va restar una raresa en moltes botigues de treball. Aquestes configuracions requerien temps que requerien lots més grans. També s’havia de poder visualitzar la seqüència una persona amb talents. Molt sovint només tenia més sentit dividir l’operació de conformació en diverses configuracions més senzilles.
La flexió d'etapa no va ser inèdita, però no era tan habitual com és avui, i això és en gran mesura gràcies al programari. La programació i simulació de flexió fora de línia va provocar l'evolució, però el programari no és l'única peça del trencaclosques. Si encaixa correctament amb les altres peces (bona comunicació, eines, material, flexió adaptativa i automatització del canvi d'eines), el resultat és una operació de plegat que es passa gairebé tot el temps formant peces bones i, en definitiva, guanyant diners.
Deceptivament simple
Algú que no està familiaritzat amb el fre de premsa pot considerar una configuració de flexió en la fase i es preguntaria què és el que resulta tan complicat. Però fins i tot una configuració relativament senzilla, de dues estacions, amb dos jocs de perforació al costat de l’altra, és molt més complicat del que sembla, fins i tot si es doblega una caixa comuna.
Per a tots els conjunts d’eines de perforació, l’operador ha de tenir en compte l’alçada interior de la caixa o l’alçada de la brida i assegurar l’alçada del punxó, l’amplada del ram i la llum del dia (l’espai entre la punta del punxó i la superfície del matriu quan estigui obert). Però quan introduïu una segona estació, necessària per formar caixes de diferents longituds i amplades, heu de considerar la longitud de la brida sense conformar-vos per assegurar-vos que no té possibilitat de xocar amb l'estació d'eines contigua.
Els operadors de flexió més raonablement experimentats podrien imaginar-ho mentalment. Però, i les parts amb múltiples brides en diferents direccions i diferents angles? Què passa si tens una sèrie de revolts positius i negatius? Tot això crea una complexitat seriosa.
Un altre aspecte enganyosament senzill de la flexió consisteix en altures tancades. D’igual manera, digueu que teniu dues estacions d’eines, una amb una matriu V estreta i una altra amb una matriu V molt més àmplia; tots dos estan doblant el mateix material a un angle de 90 graus, però la matriu V més ampla produeix un radi més gran. Però, per produir un radi més gran, el punxó ha de descendir més lluny a l’espai de la matriu, cosa que provocaria que el conjunt d’eines amb l’estreta V xocés.
Les eines es poden fer a una alçada de tancament comuna o es poden ajustar a la mida. Independentment, el programari de simulació pot revelar aquestes complicacions abans que el treball arribi al fre de premsa.
L’operador i la seqüència de flexió
Si un operador rep un treball complex de flexió que inclou múltiples revolts en diverses direccions, el més probable és que la part es pugui doblar només d’una manera, o com a molt un grapat de maneres. A mesura que les geometries de parts es fan més simples, generalment creix el nombre d’opcions de seqüències de doblatge, és a dir, hi ha moltes maneres de doblegar una part.
El programari actual tria generalment la seqüència òptima de flexió per a la màquina, eines i aplicacions. Dit això, els que programen mai han de "llançar la feina per la paret" als que munten la màquina i es dobleguen. La flexió és un esforç col·laboratiu. El programari modern incorpora les geometries de l’eina i la màquina i característiques (com els moviments d’eixos mínims i màxims) que s’utilitzaran al fre durant la flexió. Però l’operador segueix sent el que canviarà les eines i manipularà els treballs entre revolts.
Les preferències abunden i els moviments complicats entre revolts i estacions d'eines poden dificultar la feina de l'operador. Diguem que una part necessita cap a la direcció Z, cosa impossible si els punxons i les matrius hi són. Per tant, l'operador necessita lliscar la peça de costat, treure la peça del sobre de treball, capgirar la peça i reorientar-la correctament contra el fons. És factible, però certament poc eficient o ergonòmic, i hi ha una bona possibilitat que l'operador marqui la seva peça. Pot ser que les peces crítiques cosmèticament hagin de ser retractades o, fins i tot, desballestades. Tot això s’hauria pogut evitar amb una ràpida conversa entre el programador i l’operador.
Un cop més, els paquets de simulació han estat més intel·ligents amb els anys, de manera que no és freqüent desenvolupar una seqüència de flexió plena de moviments molestos. El programari ara sol trobar la millor manera com un operador podia doblar una peça. Independentment, la comunicació saludable entre el programador i l’operador segueix sent la manera més eficaç d’obtenir el màxim rendiment d’una operació de flexió.
La tecnologia de backgauge també ha tingut un paper aquí, i el moviment de backgauge ara es simula just juntament amb l'eina. Fa anys, les retrasses eren de superfície plana i es movien en un nombre limitat d’eixos. Actualment, les respaldes multiaxis mouen els dits de forma independent en diverses direccions. El modern programari de simulació fora de línia no només ofereix opcions d’aforament, sinó que també pot mirar la flexió abans de doblar-se, durant la flexió, simular la retroversió i advertir de possibles col·lisions.
Els propis dits de fons proporcionen als operadors diversos punts de contacte i les butxaques mecanitzades en els dits suporten la peça. La forma del dit del fons, inclosos els dits personalitzats dissenyats per a treballs específics, es pot importar al programari de simulació, permetent als programadors agafar problemes de col·lisions o interferències abans que es facin els dits i comenci la feina.
Un cop més, la comunicació continua essent important, per molt que sigui la simulació virtual. Al cap i a la fi, els operadors són els que fan lliscar parts contra aquests fons.
Optimització de configuracions
Considereu una part amb una brida descendent flanquejada per dues brides ascendents. Les dues brides cap amunt tenen longituds de corba curtes, la brida descendent té una longitud de corba llarga, però les tres es troben a la mateixa línia de corbat. Les versions anteriors del programari fora de línia sovint crearien tres estacions, una per a la brida esquerra, una altra per a la dreta i una final per a la flexió més llarga al centre.
Això pot funcionar, però la configuració també ocupa tres estacions de doblet al llarg de la longitud del llit. En general, com més formatge es pugui realitzar en menys estacions, més flexible i eficaç pot ser la seqüència de conformació.
En aquest cas, una estació podria formar aquelles dues brides ascendents que comparteixen la mateixa línia de revolt. Consistiria en un sol punxon i dos matrius segmentats, amb prou espai al mig per permetre l’abastament de la brida mitjana. La segona estació formaria llavors la brida central. El que abans es va formar en tres estacions es pot formar en dues, deixant més espai al llit de la màquina per a estacions addicionals per processar altres revolts de la part. La major varietat de revolts es pot formar una configuració, més eficient pot ser l'operador de corbatges.
Aquest és només un exemple senzill i, fins i tot abans que hi hagués una simulació doblegada, l’optimització d’aquesta configuració en fase no hauria estat fora d’abast per a operadors amb experiència. Avui en dia, però, la simulació de programari optimitza diverses estacions de doblatge fins a un punt que fins i tot hauria estat impossible fins i tot que els operadors veterans es desenvolupessin ràpidament.
Fent que els resultats siguin repetibles
Avui mateix, els programadors i operadors poden veure una simulació de flexió i confiar que la simulació reflecteixi la realitat i que la primera part serà bona. Dit això, també cal adaptar-se a altres peces de trencaclosques.
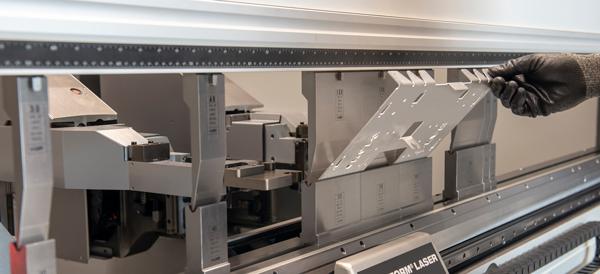
En aquesta aplicació de flexió adaptativa, un làser mesura l'angle de flexió en procés.
Les eines es poden posar fora de lloc, deixar caure o danyar. Depenent de la tecnologia de la subjecció d’eines, la posició del punxó i el matrius podria estar lleugerament desactivada, no asseguda correctament, fins i tot instal·lada enrere. A més, com que la simulació ara pot desenvolupar ràpidament les configuracions d'etapa més complexes, l'operador podria veure una àmplia gamma de configuracions en la programació del dia, des de la més simple que utilitza una o dues estacions, fins a la més complexa que abasta una part significativa de el llit de fre de premsa.
Aquest repte va posar en marxa l’avanç més important dels darrers 20 anys: el fre automàtic de canvi d’eina automàtica. Al prémer un botó, les eines canvien automàticament i es col·loquen exactament al lloc adequat, duplicant exactament el que apareix a la simulació. A mesura que es canvien les eines, l’operador escenifica el material per a la propera feina –que, en aquests dies, podria tenir una mida de 12, cinc o fins i tot una sola peça.
Per descomptat, l’automatització del canvi d’eina no tindria sentit si els operadors necessitessin passar molt de temps provant peces o si les estacions d’eines no fossin optimitzades, o si l’operació no tingués en compte canviar les propietats del material i les variables de direcció del gra. .
Les operacions de plegat avui en dia són molt diferents de les que eren fa 20 anys i, sens dubte, hi haurà més innovació que farà que la flexió sigui encara més eficient del que és actual. Però, amb prou peça de trencaclosques al seu lloc, una operació de doblatge avui es pot convertir en una de les operacions més flexibles a la planta fabril.


